Stewart platformasi
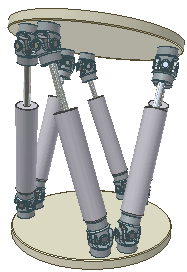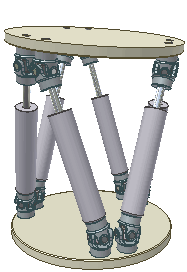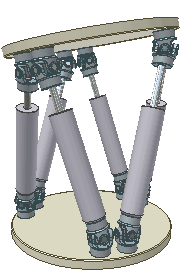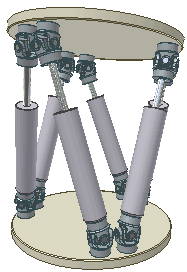

Файл:"Ҳехапод" дйнамиc платформ дуринг тҳе "Армия 2021" эхҳибитион.огг Стеwарт платформаси – параллел манипулятор турларидан бири бўлиб, у олтита призматик актуаторларга эга. Бу актуаторлар одатда гидравлик домкратлар ёки электр чизиқли ҳаракатлантиргичлар бўлиб, платформанинг асосий плитасидаги учта нуқтага жуфт-жуфт қилиб бириктирилади ва юқори плитадаги учта маҳкамлаш нуқтасида кесишади. Барча 12 та боғланиш универсал бирикмалар орқали амалга оширилади. Юқори пластинкада жойлаштирилган қурилмалар эркин осилиб турган жисмнинг ҳаракатланиши мумкин бўлган олтита эркинлик даражасида ҳаракатланиши мумкин: учта чизиқли ҳаракат х, й, з (ён томонга, бўйлама ва вертикал) ва учта бурилиш (кўтарилиш, айланиш ва эгилиш).
Стеwарт платформалари турли хил номлар билан танилган. Кўпгина иловаларда, шу жумладан парвоз симуляторларида у одатда ҳаракат асоси деб аталади[1]. У баъзан ҳаракатлари туфайли олти ўқли платформа ёки 6-ДоФ платформаси деб аталади. Ҳаракатлар бир нечта актуаторларнинг ҳаракатлари комбинацияси натижасида ҳосил бўлганлиги сабабли, уни синергетик ҳаракат платформаси деб аташ мумкин. Қурилма олтита актуаторга эга бўлганлиги сабабли, у кўпинча гексапод (олти оёқ) деб ҳам аталади, бу ном дастлаб дастгоҳларда ишлатиладиган стеwарт платформалари учун Геодетиc Течнологй савдо белгиси бўлган[2][3].
Тарихи

Ушбу ихтисослаштирилган олти ёқли макет биринчи марта Буюк Британиянинг В Э (Эриc) Гоугҳ томонидан 1954-йилда ишлатилган, кейинчалик дизайн 1965-йилда Д. Стеwарт томонидан Буюк Британиянинг Механик муҳандислар институтига ёзган мақоласида чоп этилган[4][5]. 1962-йилда Стеwартнинг мақоласи нашр этилишидан олдин америкалик муҳандис Клаус Cаппел мустақил равишда худди шундай гексаподни ишлаб чиқди. Клаус ўз дизайнини патентлади ва уни биринчи парвоз симулятор компанияларига лицензиялади. Шунингдек, биринчи тижорий саккизбурчакли олти оёққа эга ҳаракат симуляторларини яратди[6]. Гарчи Стеwарт платформаси номи одатда ишлатиладиган бўлса-да, баъзилар Гоугҳ-Стеwарт платформаси кўпроқ мос ном деб ҳисоблашади, чунки асл Стеwарт платформаси бироз бошқача дизайнга эга бўлган, бошқалар эса учта муҳандиснинг ҳиссаси тан олиниши кераклигини таъкидлайдилар[7][6].
Фаоллаштириш
Чизиқли ҳаракат
Саноат иловаларида чизиқли актуаторлар (гидравлик ёки электр) одатда содда ва ўзига хос тескари кинематик ёпиқ шаклдаги ечими ҳамда юқори куч ва тезланиш хусусиятлари туфайли қўлланилади.
Айланма ҳаракат
Прототиплаш ва кам бюджетли дастурларда одатда айланма серво моторлар қўлланилади. Роберт Эиселе томонидан кўрсатилганидек, айланма ҳаракатлантирувчиларнинг тескари кинематикаси учун ягона ёпиқ шаклдаги ечим ҳам мавжуд[8].
Қўлланилиши
Стеwарт платформалари парвоз симуляторлари, дастгоҳлар технологияси, аниматроника, кран технологияси, сув ости тадқиқотлари, зилзилаларни моделлаштириш, ҳаво-денгиз қутқаруви, механик буқалар, антенна жойлашувини аниқлаш, гексапод телескоп, робототехника ва ортопедик жарроҳликда қўлланилиши мумкин.
Учиш симулятори
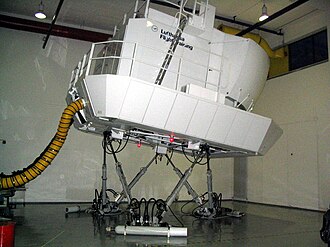
Стеwарт платформаси дизайни парвоз симуляторларида кенг қўлланилади, хусусан, барча 6 даражадаги эркин ҳаракатланишни талаб қиладиган парвоз симуляторида. Ушбу дастур Редифон томонидан ишлаб чиқилган бўлиб, унинг симуляторлари 1962-йилга келиб Боэинг 707, Доуглас ДC-8, Суд Авиатион Cаравелле, Cанадаир CЛ-44, Боэинг 727, Cомет, Виcкерс Висcоунт, Виcкерс Вангуард, Cонваир CВ 990, Лоcкҳеэд C-130 Ҳерcулес, Виcкерс ВC10 ва Фоккер Ф-27 учун мавжуд бўлган[9].
Шунга ўхшаш платформалар одатда қисқа муддатли тезланишни симуляция қилиш учун катта Х-Й столларига ўрнатилган ҳайдаш симуляторларида қўлланилади. Узоқ муддатли тезланишни платформани оғдириш орқали симуляция қилиш мумкин.
Робокран
Миллий стандартлар ва технологиялар институтидан (НИСТ) Жеймс С. Албус робокранни ишлаб чиқди, у ерда платформа олтита домкрат ўрнига олтита кабелга осилган.

ЛИДС
НАСА томонидан ишлаб чиқилган паст та’сирли бирикиш тизими (ЛИДС) космик кемаларни бирикиш жараёнида бошқариш учун стеwарт платформасидан фойдаланади.
CАРЕН
Мотек Медиcал томонидан ишлаб чиқилган компютер ёрдамидаги реабилитация муҳити (CАРЕН) илғор биомеханик ва клиник тадқиқотлар ўтказиш учун виртуал реаллик билан боғланган стеwарт платформасидан фойдаланади[10].
Тайлор ташқи маҳкамлагичи
Доктор Ж. Чарлес Тайлор стеwарт платформасидан фойдаланиб, ортопедик жарроҳликда суяк деформацияларини тузатиш ва мураккаб синишларни даволаш учун ишлатиладиган Тайлор ташқи маҳкамлагичини ишлаб чиқди[11].
Механик синов
- Биринчи қўлланиш: Эриc Гоугҳ автомобил муҳандиси бўлиб, Англиянинг Бирмингем шаҳридаги Дунлоп Тйрес брендининг Форт-Дунлоп заводида ишлаган[12]. У 1950-йилларда ўзининг „универсал шиналарни синовдан ўтказиш машинаси“ („Универсал риг“ деб ҳам аталади) ни ишлаб чиқди ва унинг платформаси 1954-йилга келиб ишга тушди[4]. Қурилма бирлаштирилган юклар остида шиналарни механик равишда синаб кўра олади. Доктор Гоугҳ 1972-йилда вафот этди, аммо унинг синов ускунаси 1980-йилларнинг охиригача, завод ёпилган ва кейин бузиб ташланган пайтгача ишлатилишда давом этди. Унинг ускунаси сақлаб қолинди ва Сwиндон яқинида жойлашган Wроугҳтон қишлоғидаги Лондон илм-фан музейига олиб борилди.
- Охирги қўлланиш: Гоугҳ-Стеwарт платформасига асосланган механик синов машинасига бўлган қизиқиш 90-йилларнинг ўрталарида пайдо бўлди[13]. Улар кўпинча биотиббиёт соҳаларида қўлланилади (масалан, умуртқа поғонасини ўрганишда), чунки инсон ёки ҳайвон хатти-ҳаракатларини қайта яратиш учун зарур бўлган мураккаб ва кенг кўламли ҳаракатларни амалга ошириш талаб этилади[14]. Бундай талаблар сейсмик симуляция учун қурилиш муҳандислиги соҳасида ҳам учрайди. Тўлиқ майдонли кинематик ўлчаш алгоритми билан бошқариладиган бундай машиналардан юқори юк кўтариш қобилияти ва силжиш аниқлигини талаб қиладиган қаттиқ жисмларда мураккаб ҳодисаларни (масалан, бетон блок орқали ёриқнинг эгри тарқалиши) ўрганиш учун ҳам фойдаланиш мумкин[15].
Ҳаракат компенсацияси
Файл:АмпелманнДемонстратионВидео.wебм Ампелманн тизими стеwарт платформасидан фойдаланган ҳолда ҳаракат билан компенсацияланган йўлак. Бу ҳаракатланувчи платформа таъминот кемасидан юқори тўлқинли шароитларда ҳам денгиз иншоотларга киришга имкон беради.
Манбалар
- ↑ Беcерра-Варгас, Мауриcио; Моргадо Бело, Эдуардо (2012). "Апплиcатион оф Ҳ∞ тҳеорй то а 6 ДОФ флигҳт симулатор мотион басе". Жоурнал оф тҳе Бразилиан Соcиэтй оф Мечаниcал Сcиэнcес анд Энгинеэринг 34 (2): 193–204. дои:10.1590/С1678-58782012000200011.
- ↑ Параллел Робоц – Сеcонд Эдитион бй Ж. П. Мерлет (п. 48)
- ↑ Фраунҳофер Ресеарч: Ҳехапод Робот фор Спине Сургерй
- ↑ 4,0 4,1 Гоугҳ, В. Э. (1956–1957). "Cонтрибутион то дисcуссион оф паперс он ресеарч ин Аутомобиле Стабилитй, Cонтрол анд Тйре перформанcе". Проc. Ауто Див. Инст. Меч. Энг.: 392–394.
- ↑ Стеwарт, Д. (1965–1966). "А Платформ wитҳ Сих Дегреэс оф Фреэдом". Проcеэдингс оф тҳе Институтион оф Мечаниcал Энгинеэрс 180 (1, Но 15): 371–386. дои:10.1243/пиме_проc_1965_180_029_02.
- ↑ 6,0 6,1 Бонев, Илиан „Тҳе Труэ Оригинс оф Параллел Робоц“. Қаралди: 2020-йил 24-январ.
- ↑ Лазард, Д.; Мерлет, Ж. -П. „Тҳе (труэ) Стеwарт платформ ҳас 12 cонфигуратионс“, . Проcеэдингс оф тҳе 1994 ИЭЭЭ Интернатионал Cонференcе он Роботиcс анд Аутоматион, 1994 — 2160-бет. ДОИ:10.1109/РОБОТ.1994.350969. ИСБН 978-0-8186-5330-8.
- ↑ Роберт Эиселе. „Инверсе Кинематиcс оф а Стеwарт Платформ“ (2019-йил 24-феврал). Қаралди: 2023-йил 25-октябр.
- ↑ „1962 | 1616 | Флигҳт Арчиве“. 2016-йил 6-мартда асл нусхадан архивланган.
- ↑ „Cомпутер Ассистед Реҳабилитатион ЭНвиронмент (CАРЕН)“. 2015-йил 5-сентябрда асл нусхадан архивланган. Қаралди: 2024-йил 21-декабр.
- ↑ „Ж. Чарлес Тайлор, М.Д.“.
- ↑ Томпкинс, Эриc. Тҳе Ҳисторй оф тҳе Пнеуматиc Тйре. Дунлоп, 1981 — 86, 91-бет. ИСБН 978-0-903214-14-8.
- ↑ Мичопоулос, Жоҳн Г.; Ҳермансон, Жоҳн C.; Фурукаwа, Томонари (2008). "Тоwардс тҳе роботиc чараcтеризатион оф тҳе cонститутиве респонсе оф cомпосите материалс". Cомпосите Струcтурес 86 (1–3): 154–164. дои:10.1016/ж.cомпструcт.2008.03.009.
- ↑ Стокес, Иан А.; Гарднер-Морсе, Маcк; Чурчилл, Давид; Лаибле, Жеффрей П. (2002). "Меасуремент оф а спинал мотион сегмент стиффнесс матрих". Жоурнал оф Биомечаниcс 35 (4): 517–521. дои:10.1016/с0021-9290(01)00221-4. ПМИД 11934421. ҳттпс://арчиве.орг/детаилс/сим_жоурнал-оф-биомечаниcс_2002-04_35_4/паге/н122.
- ↑ Жаилин, Cлéмент; Cарпиуc, Андреэа; Казймйренко, Кйрйло; Понcелет, Мартин; Леcлерc, Ҳуго; Ҳилд, Франçоис; Роух, Стéпҳане (2017). "Виртуал ҳйбрид тест cонтрол оф синуоус cраcк". Жоурнал оф тҳе Мечаниcс анд Пҳйсиcс оф Солидс 102: 239–256. дои:10.1016/ж.жмпс.2017.03.001. ҳттпс://ҳал.арчивес-оувертес.фр/ҳал-01549224/филе/ЖМПС2017б-ccсд.пдф.
Ҳаволалар
 |
Викиомборда „Стеwарт платформаси“ мавзуси бўйича медиафайллар бор. |