Xayoliy kuch
 | Бу мақола викилаштирилиши керак. |
Хаёлий куч — бу чизиқли тезлатувчи ёки айланувчи мос ёзувлар тизими каби инерсиал бўлмаган мос ёзувлар тизими ёрдамида ҳаракати тасвирланган массага таъсир қиладиган куч[1]. Бу Нютоннинг иккинчи ҳаракат қонуни билан боғлиқ бўлиб, у фақат битта обект учун кучларни кўриб чиқади[2].
Олдинга йўналишда тезлашаётган транспорт воситасидаги йўловчилар, масалан, уларни ўриндиқлари суянчиғи йўналиши бўйича ҳаракатлантираётган куч томонидан ҳаракат қилишини сезишлари мумкин. Айланадиган мос ёзувлар рамкасига мисол қилиб, у обектларни сентрифуга ёки каруселнинг четига қараб ҳаракатлантирувчи куч эканлиги ҳақидаги таассурот бўлиши мумкин.
Псеудо куч деб аталадиган хаёлий кучни тана кучи деб ҳам аташ мумкин. Бу обектнинг инерциясига боғлиқ бўлиб, агар мос ёзувлар тизими энди инертиал ҳаракат қилмайди, лекин эркин обектга нисбатан тезлаша бошлайди. Йўловчи автомобили мисолида, автомобилдаги ўриндиқнинг суянчиғига кузов тегишидан олдин псевдо куч фаол бўлиб туюлади. Машинада олдинга эгилган одам, орқа ўриндиқга тегмасдан олдин, тезлашаётган машинага нисбатан бир оз орқага ҳаракат қилади. Бу қисқа даврдаги ҳаракат шунчаки одамга куч таъсирининг натижаси бўлиб туюлади; яъни, бу псевдо кучдир. Сохта куч икки жисм ўртасидаги ҳар қандай жисмоний ўзаро таъсирдан, масалан, электромагнит ёки контакт кучларидан келиб чиқмайди. Бу шунчаки инертиал бўлмаган мос ёзувлар тизими уланган жисмоний обектнинг а тезланишининг натижаси, яъни бу ҳолда транспорт воситаси. Тегишли тезлаштирувчи рамка нуқтаи назаридан, инерт обектнинг тезлашиши мавжуд бўлиб кўринади, бунинг учун „куч“ керак бўлади.
Иро айтганидек[3]:
Икки мос ёзувлар тизимининг бир хил бўлмаган нисбий ҳаракати туфайли юзага келадиган бундай қўшимча куч псевдо-куч деб аталади.
— Ҳаралд Иро классик механикага замонавий ёндашувда 180-бет.
Хаёлий кучларнинг математик ҳосиласи

Умумий келиб чиқиш
Кўпгина муаммолар ноинертиал мос ёзувлар тизимидан фойдаланишни талаб қилади, масалан, сунъий йўлдошлар ва заррача тезлатгичлари[4] [5] [6]. 2-расмда маълум бир инертиал системада м массали ва х А (т) позиция векторига эга бўлган зарра кўрсатилган. Инерсияга нисбатан келиб чиқиши Х АБ (т) билан берилган инертиал бўлмаган Б рамкани кўриб чиқайлик. Заррачанинг Б рамкадаги ўрни х Б (т) бўлсин. Б рамканинг координата системасида ифодаланган заррачага таъсир этувчи куч нимага тенг[7] [8]?
Бу саволга жавоб бериш учун Б даги координата ўқини у ж бирлик векторлари билан ж { нинг исталган бири билан ифодалансин. 1, 2, 3 } учта координата ўқи учун. Кейин
Бу тенгламанинг талқини шундан иборатки, х Б заррачанинг т вақтидаги Б рамкадаги координаталари билан ифодаланган вектор силжишидир. А рамкадан заррача қуйидаги жойда жойлашган:
Бундан ташқари, бирлик векторлар { у ж } катталикни ўзгартира олмайди, шунинг учун бу векторларнинг ҳосилалари фақат Б координата тизимининг айланишини ифодалайди. Бошқа томондан, Х АБ вектори шунчаки А рамкага нисбатан Б рамканинг бошланғич жойини аниқлайди ва шунинг учун Б рамканинг айланишини ўз ичига олмайди.
Вақт ҳосиласини олиб, заррачанинг тезлиги:
Иккинчи муддатли йиғинди заррачанинг тезлиги, дейлик , В рамкада ўлчанган в Б. Яъни:
Ушбу тенгламанинг талқини шундан иборатки, А рамкадаги кузатувчилар томонидан кўрилган заррачанинг тезлиги Б рамкадаги кузатувчилар тезлик деб атайдиган нарсадан, яъни в Б дан, шунингдек, В рамка координата ўқларининг ўзгариш тезлигига боғлиқ иккита қўшимча шартдан иборат. . Улардан бири оддийгина ҳаракатланувчи бошланиш тезлиги вАБ . Иккинчиси — инертиал бўлмаган рамканинг турли жойлари рамканинг айланиши туфайли турли хил кўринадиган тезликларга эга бўлгани сабабли тезликка ҳисса; айланувчи рамкадан кўринадиган нуқта тезликнинг айланиш компонентига эга бўлиб, нуқта бошланғич нуқтадан қанчалик узоқ бўлса, шунча катта бўлади.
Тезланишни топиш учун бошқа вақтни фарқлаш қуйидагиларни таъминлайди:
Х Б нинг вақт ҳосиласи учун аллақачон ишлатилган формуладан фойдаланиб, ўнгдаги тезлик ҳосиласи:
Бинобарин,
Бу тенгламанинг талқини қуйидагича: заррачанинг А рамкадаги тезланиши Б рамкадаги кузатувчилар заррача тезланишини а Б деб атаган нарсадан иборат, лекин бундан ташқари, Б рамка координатаси ҳаракати билан боғлиқ учта тезланиш атамаси мавжуд. ўқлар: Б рамканинг келиб чиқиши тезлашиши билан боғлиқ бир атама, яъни АБ ва Б рамканинг айланиши билан боғлиқ иккита атама. Бинобарин, Б даги кузатувчилар заррача ҳаракатини „қўшимча“ тезланишга эга деб кўрадилар. Бу заррачага таъсир қилувчи „кучлар“га тегишли, аммо Адаги кузатувчилар „ҳаёвий“ кучлар, чунки Б даги кузатувчилар Б рамканинг инертиал бўлмаган табиатини тан олмайдилар.
Кориолис кучидаги иккита омил иккита тенг ҳиссадан келиб чиқади: (и) вақт ўтиши билан инертиал доимий тезликнинг кўринадиган ўзгариши, чунки айланиш тезликнинг йўналишини ўзгартиргандай қилади (а д в Б / д т муддатли) ва (ии) жисмнинг жойлашуви ўзгарганда, уни айланиш ўқига яқинроқ ёки узоқроққа қўйганда тезлигининг кўринадиган ўзгариши (ўзгариш х ж нинг ўзгариши туфайли).
Масалаларни кучлар бўйича қўйиш учун тезланишлар заррача массасига кўпайтирилади:
Б рамкада кузатилган куч Ф Б = м а Б заррача Ф А ҳақиқий куч билан боғлиқ.
бу ерда:
Шундай қилиб, муаммоларни Нютоннинг иккинчи қонуни (бу рамкадаги миқдорларга нисбатан) амал қилади деб фараз қилиш ва Ф хаёлийликни қўшимча куч сифатида кўриб чиқиш орқали Б рамкада муаммоларни ҳал қилиш мумкин[9] [10] [11].
Қуйида ушбу натижани хаёлий кучлар учун қўллайдиган бир қатор мисоллар келтирилган. Батафсил мисолларни марказдан қочма кучи ҳақидаги мақолада топиш мумкин.
Айланадиган координата тизимлари
Ноинертиал мос ёзувлар тизими фойдали бўлган кенг тарқалган ҳолат мос ёзувлар тизими айланаётганда бўлади. Бундай айланиш ҳаракати инертиал бўлмаганлиги сабабли, ҳар қандай айланиш ҳаракатида мавжуд бўлган тезланиш туфайли, ҳар доим айланиш мос ёзувлар тизимидан фойдаланиб, хаёлий кучни чақириш мумкин. Ушбу мураккабликка қарамасдан, хаёлий кучлардан фойдаланиш кўпинча ҳисоб-китобларни соддалаштиради.
Хаёлий кучлар учун ифодаларни олиш учун координата ўқларининг вақт ўзгаришини ҳисобга оладиган векторлар ўзгаришининг кўринадиган вақт тезлиги учун ҳосилалар керак. Агар 'Б' рамканинг айланиши айланиш ўқи бўйлаб йўналтирилган Ω вектор билан ифодаланган бўлса, ўнг қўл қоидаси томонидан берилган йўналиш ва томонидан берилган катталик билан.
у ҳолда Б рамкани тавсифловчи учта бирлик вектордан исталганининг вақт ҳосиласи га тенг.
ва
каби вектор ўзаро маҳсулот хусусиятлари ёрдамида тасдиқланган. Энди бу ҳосила формулалар инертиал системадаги тезланиш ва вақт бўйича ўзгарувчан бурчак тезлиги ω(т) билан айланадиган координата рамкасидаги тезланиш ўртасидаги муносабатга нисбатан қўлланади. Олдинги бўлимдан, бу ерда А пастки белгиси инертиал рамкага ва Б айланадиган рамкага тегишли бўлиб, ҳар қандай таржима тезланишини олиб ташлаш учун АБ = 0 ни ўрнатади ва фақат айланиш хусусиятларига эътибор қаратади (1 тенгламага қаранг):
-
Терминларни тўплаш натижасида тезлашув трансформацияси формуласи пайдо бўлади[12]:
А инертиал системасидаги кузатувчилар обектга ҳақиқий ташқи кучлар деб атайдиган жисмоний тезланиш а А, шунинг учун Б айланиш рамкасидаги кузатувчилар томонидан кўриладиган а Б тезланиши эмас, балки бир нечта қўшимча геометрик тезланиш шартлари билан боғлиқ. Б нинг айланиши. Айланма рамкада кўриниб турганидек, заррачанинг а Б тезланиши юқоридаги тенгламани қуйидагича қайта тартибга солиш орқали аниқланади:
Айланадиган рамкадаги кузатувчиларга кўра обектга аниқ куч Ф Б = м а Б дир. Агар уларнинг кузатишлари Нютон қонунларидан фойдаланганда обектга тўғри куч таъсир қилишига олиб келадиган бўлса, улар қўшимча куч Ф фиcт мавжудлигини ҳисобга олишлари керак, шунинг учун якуний натижа Ф Б = Ф А + Ф фиcт бўлади. Шундай қилиб, Нютон қонунларидан обектнинг тўғри ҳаракатини олиш учун Б даги кузатувчилар томонидан қўлланадиган хаёлий куч тенг:
Бу ерда биринчи ҳаддан Кориолис кучи, иккинчи ҳаддан марказдан қочма куч, учинчи ҳаддан Эйлер кучи [13] [14] [15] [16].
Орбитал координата тизимлари
Тегишли мисол сифатида, ҳаракатланувчи координаталар тизими Б ўзгармас бурчак тезлигида Ω радиуси Р бўлган айлана бўйлаб А инертиал рамканинг қўзғалмас боши атрофида айлансин, лекин 3-расмда бўлгани каби ўзининг координата ўқларини йўналтирилган ҳолда сақлайди дейлик. Кузатилган жисмнинг тезлашиши ҳозир (1-бетга қаранг):
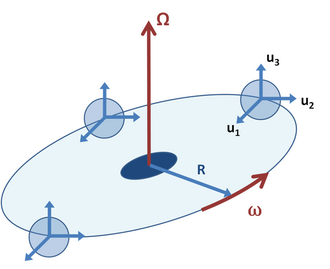
3-расм: Уч хил вақтда кўрсатилган орбитал, лекин собит ориэнтация координата тизими Б. У ж, ж = 1, 2, 3 бирлик векторлари айланмайди, лекин қатъий йўналишни сақлайди, Б координата тизимининг боши эса қўзғалмас ўқ атрофида Ω доимий бурчак тезлигида ҳаракат қилади. Ω ўқи А инертиал рамканинг келиб чиқишидан ўтади, шунинг учун Б рамканинг келиб чиқиши А инертиал рамканинг келиб чиқишидан Р собит масофадир. -
бу ерда йиғиндилар нолга тенг, чунки бирлик векторлари вақтга боғлиқ эмас. Б тизимининг келиб чиқиши А рамкага мувофиқ қуйидаги манзилда жойлашган:
Б рамканинг келиб чиқиш тезлигига олиб келади:
Б нинг келиб чиқишининг тезлашишига олиб келади:
Чунки биринчи атама, яъни
оддий марказдан қочма куч ифодаси билан бир хил шаклга эга:
бу атамани „марказдан қочма куч“ деб аташ стандарт терминологиянинг табиий кенгайтмасидир (гарчи бу ҳолат учун стандарт терминология мавжуд эмас). Қандай терминология қабул қилинган бўлишидан қатъи назар, Б рамкасидаги кузатувчилар бу сафар бутун координата рамкасининг орбитал ҳаракатидан тезлашиши туфайли, яъни уларнинг координата тизимининг келиб чиқишининг айланиш марказидан радиал равишда ташқарига қараб, хаёлий кучни киритишлари керак:
ва катталиги:
Ушбу „марказдан қочма куч“ айланадиган рамка ҳолатидан фарқларга эга. Айланадиган рамкада марказдан қочма кучи обектнинг Б рамканинг бошланғич нуқтасидан масофасига боғлиқ бўлса, орбитадаги рамкада эса марказдан қочма кучи обектнинг Б рамканинг келиб чиқишидан масофага боғлиқ эмас, лекин Бунинг ўрнига, Б рамканинг келиб чиқишининг унинг айланиш марказидан масофасига боғлиқ бўлиб, Б рамкада кузатилган барча обектлар учун бир хил марказдан қочма хаёлий кучга олиб келади.
Манбалар
- ↑ „Wҳат ис а "фиcтитиоус форcе"?“ (эн). Сcиэнтифиc Америcан. Қаралди: 2021-йил 14-декабр.
- ↑ „Фиcтитиоус форcе - Британниcа“.
- ↑ Ҳаралд Иро. А Модерн Аппроач то Cлассиcал Мечаниcс. Wорлд Сcиэнтифиc, 2002 — 180-бет. ИСБН 981-238-213-5.
- ↑ Алберто Исидори. Робуст Аутономоус Гуиданcе: Ан Интернал Модел Аппроач. Спрингер, 2003 — 61-бет. ИСБН 1-85233-695-1.
- ↑ Шуҳ-Жинг Йинг. Адванcед Дйнамиcс. Рестон ВА: Америcан Институте оф Аэронаутиcс, анд Астронаутиcс, 1997 — 172-бет. ИСБН 1-56347-224-4. „орбит cоординате сйстем.“
- ↑ Пҳилип Ж. Брянт. Тҳе Принcиплес оф Cирcулар Аccелераторс анд Стораге Рингс. Cамбридге УК: Cамбридге Университй Пресс, 1993 — хвии-бет. ИСБН 0-521-35578-8. [сайт ишламайди]
- ↑ Алехандер Л Феттер. Тҳеоретиcал Мечаниcс оф Партиcлес анд Cонтинуа. Cоуриэр Довер Публиcатионс, 2003 — 33–39-бет. ИСБН 0-486-43261-0.
- ↑ Юнг-куо Лим. Проблемс анд Солутионс он Мечаниcс: Мажор Америcан Университиэс Пҳ.Д. Қуалифйинг Қуэстионс анд Солутионс. Сингапоре: Wорлд Сcиэнтифиc, 2001 — 183-бет. ИСБН 981-02-1298-4.
- ↑ Владимир Игоревич Арнолд. Матҳематиcал Метҳодс оф Cлассиcал Мечаниcс. Берлин: Спрингер, 1989 — §27 пп. 129 фф-бет. ИСБН 0-387-96890-3.
- ↑ Жоҳн Роберт Тайлор. Cлассиcал Мечаниcс. Саусалито CА: Университй Сcиэнcе Боокс, 2004 — 343–344-бет. ИСБН 1-891389-22-Х.
- ↑ Клеппнер пагес 62-63
- ↑ Р. Доуглас Грегорй. Cлассиcал Мечаниcс: Ан Ундерградуате Техт. Cамбридге УК: Cамбридге Университй Пресс, 2006 — Эқ. (17.16), п. 475-бет. ИСБН 0-521-82678-0.
- ↑ Георг Жоос. Тҳеоретиcал Пҳйсиcс. Неw Ёрк: Cоуриэр Довер Публиcатионс, 1986 — 233-бет. ИСБН 0-486-65227-0.
- ↑ Перcей Ф. Смитҳ & Wиллиам Раймонд Лонглей. Тҳеоретиcал Мечаниcс. Бостон: Гин, 1910 — 118-бет. „cентрифугал форcе тҳеоретиcал.“
- ↑ Cорнелиус Ланcзос. Тҳе Вариатионал Принcиплес оф Мечаниcс. Неw Ёрк: Cоуриэр Довер Публиcатионс, 1986 — 103-бет. ИСБН 0-486-65067-7.
- ↑ Жеролд Э. Марсден. Интродуcтион то Мечаниcс анд Сймметрй: А Басиc Эхпоситион оф Cлассиcал Мечаниcал Сйстемс: Техц ин апплиэд матҳематиcс, 17, 2нд, НЙ: Спрингер-Верлаг, 1999 — 251-бет. ИСБН 0-387-98643-Х.
Адабиётлар
- Лев Д. Ландау анд Э. М. Лифшитз. Мечаниcс, 3рд, Cоурсе оф Тҳеоретиcал Пҳйсиcс, Буттерwортҳ-Ҳеиненан, 1976 — 128–130-бет. ИСБН 0-7506-2896-0.
- Кеитҳ Сймон. Мечаниcс, 3рд, Аддисон-Wеслей, 1971. ИСБН 0-201-07392-7.
- Жеррй Б. Марион. Cлассиcал Дйнамиcс оф Партиcлес анд Сйстемс. Аcадемиc Пресс, 1970. ИСБН 0-12-472252-0.
- Марcел Ж. Сиди. Спаcеcрафт Дйнамиcс анд Cонтрол: А Праcтиcал Энгинеэринг Аппроач. Cамбридге Университй Пресс, 1997 — Чаптер 4.8-бет. ИСБН 0-521-78780-7.
Ҳаволалар
